Cellule d’encollage polyuréthane de pare-brise et de vitrages — 7,5 caisses/h exigées, 14–18 caisses/h mesurées
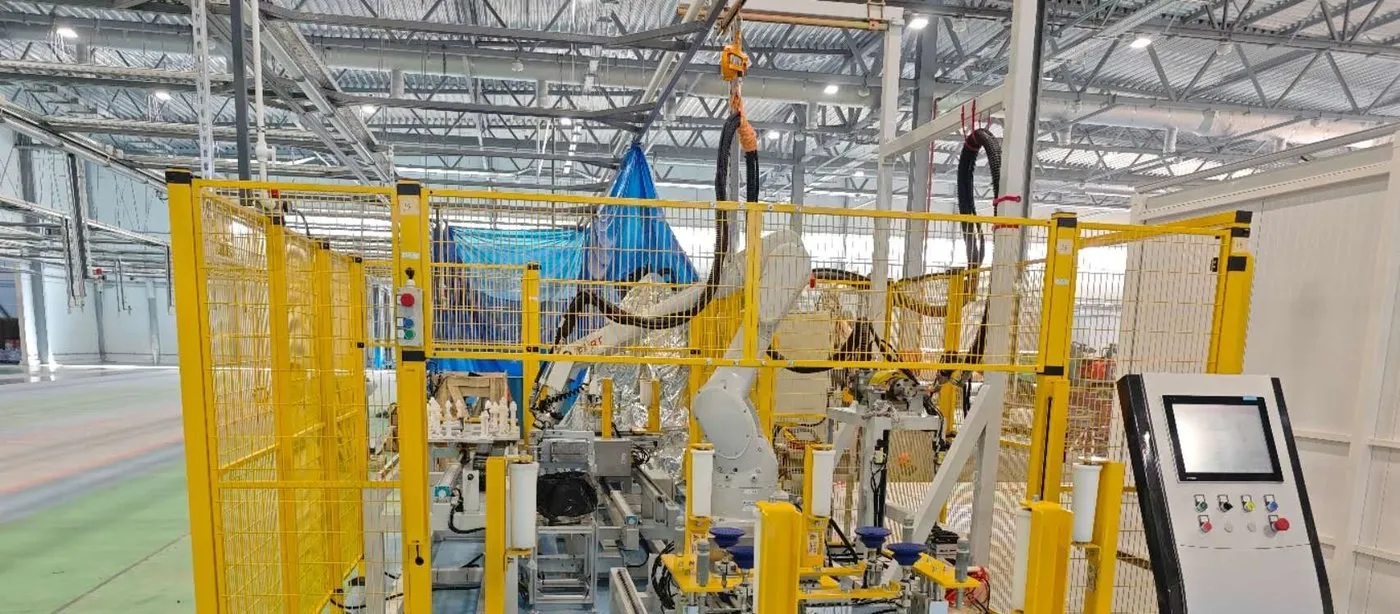
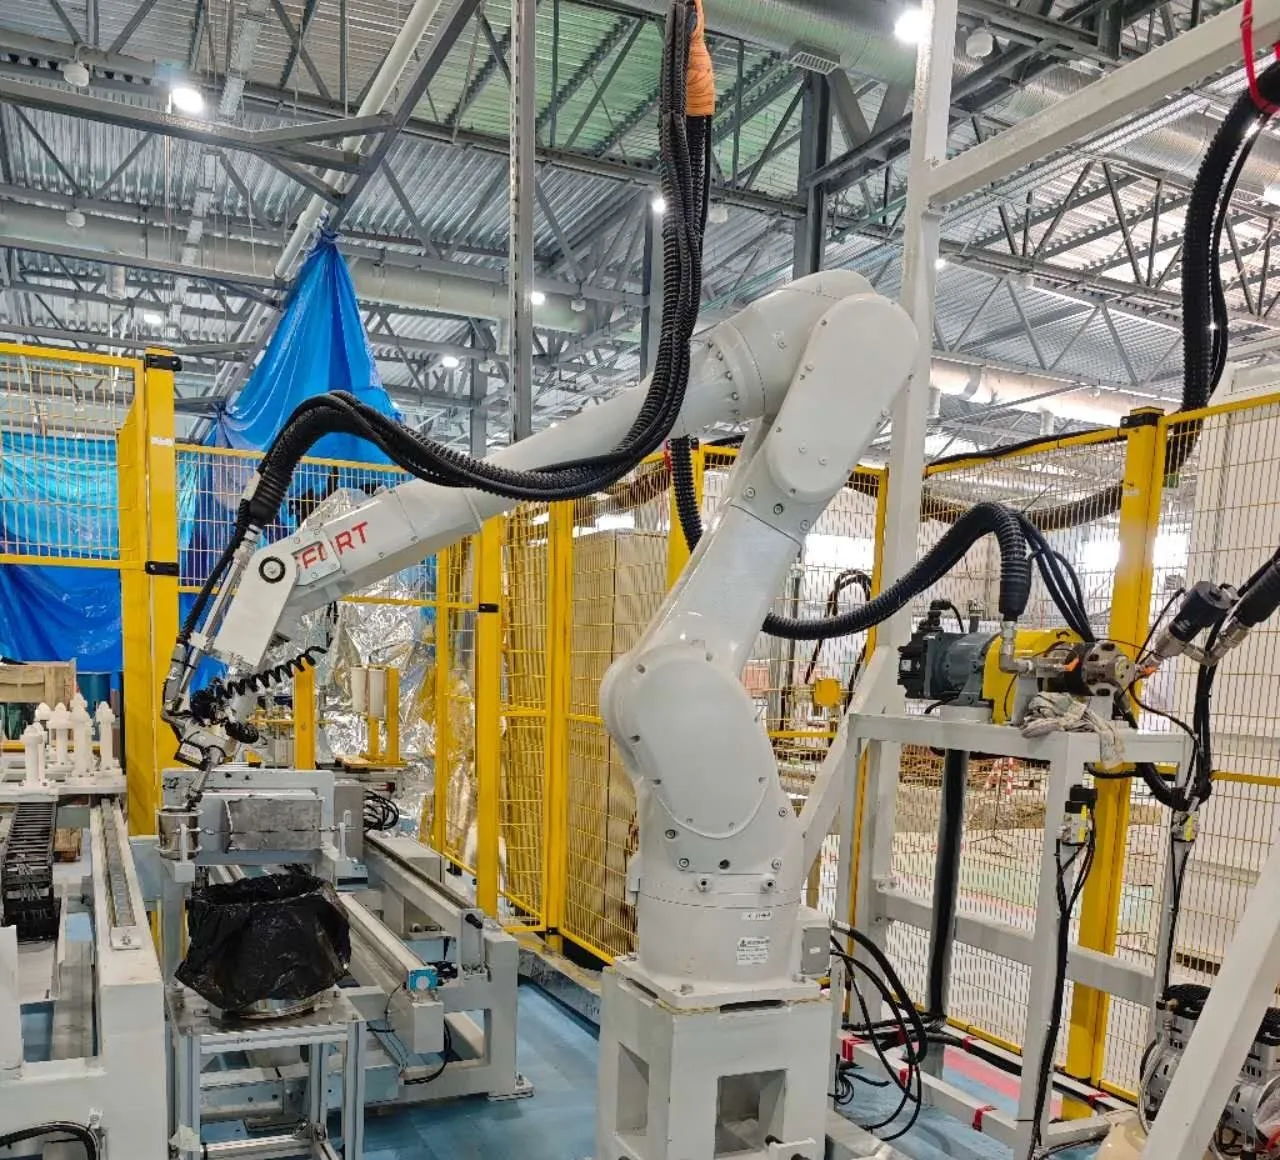
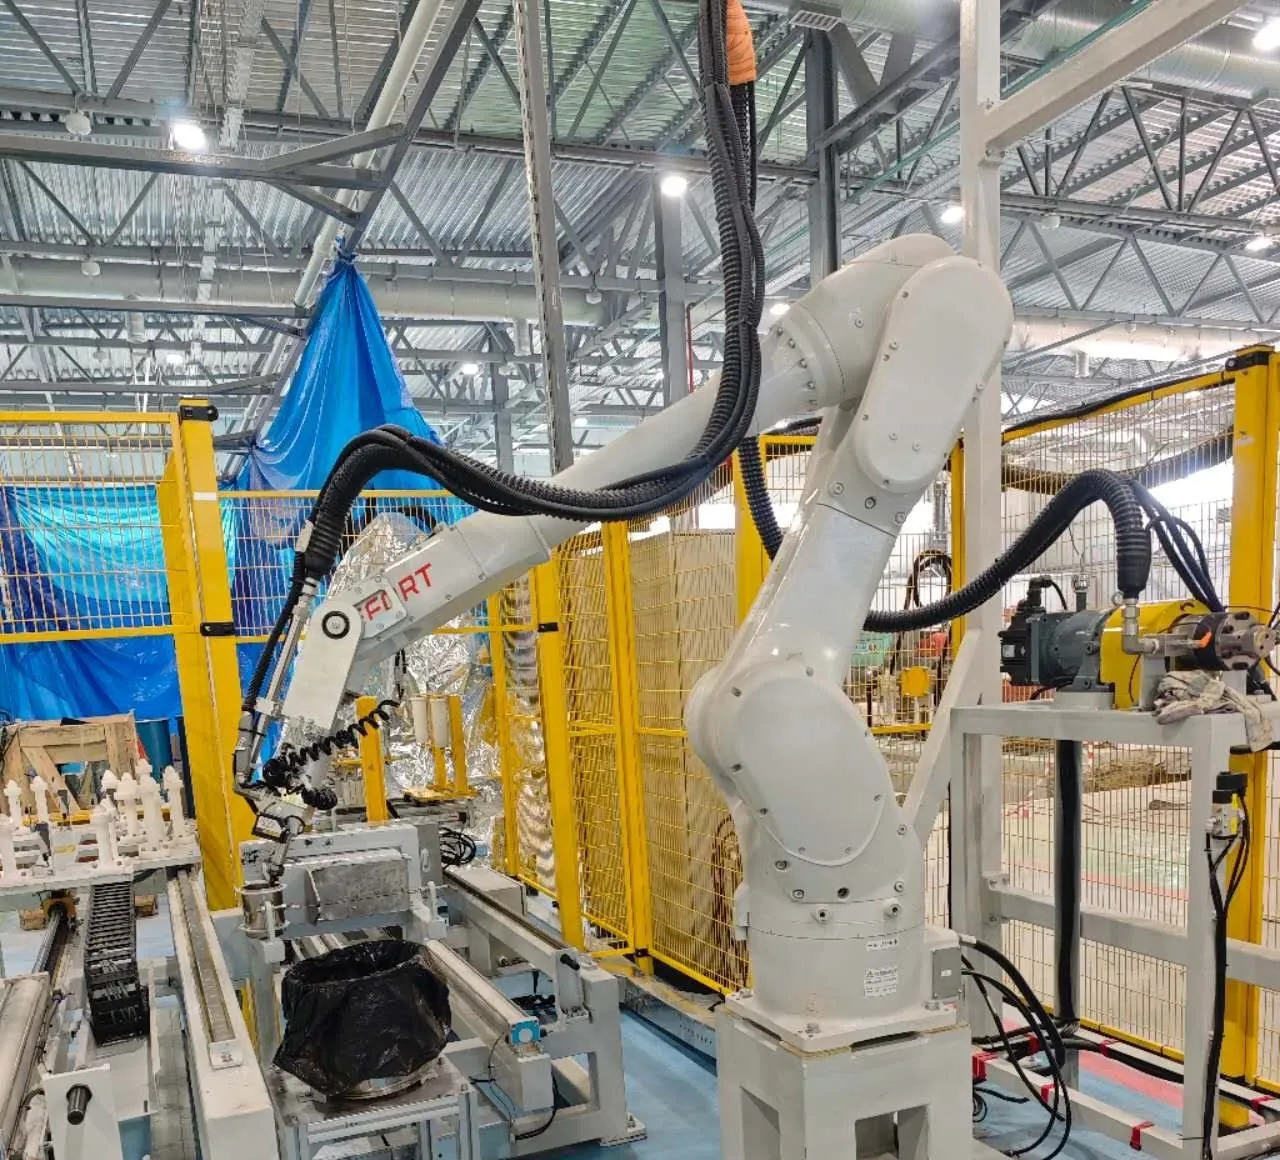
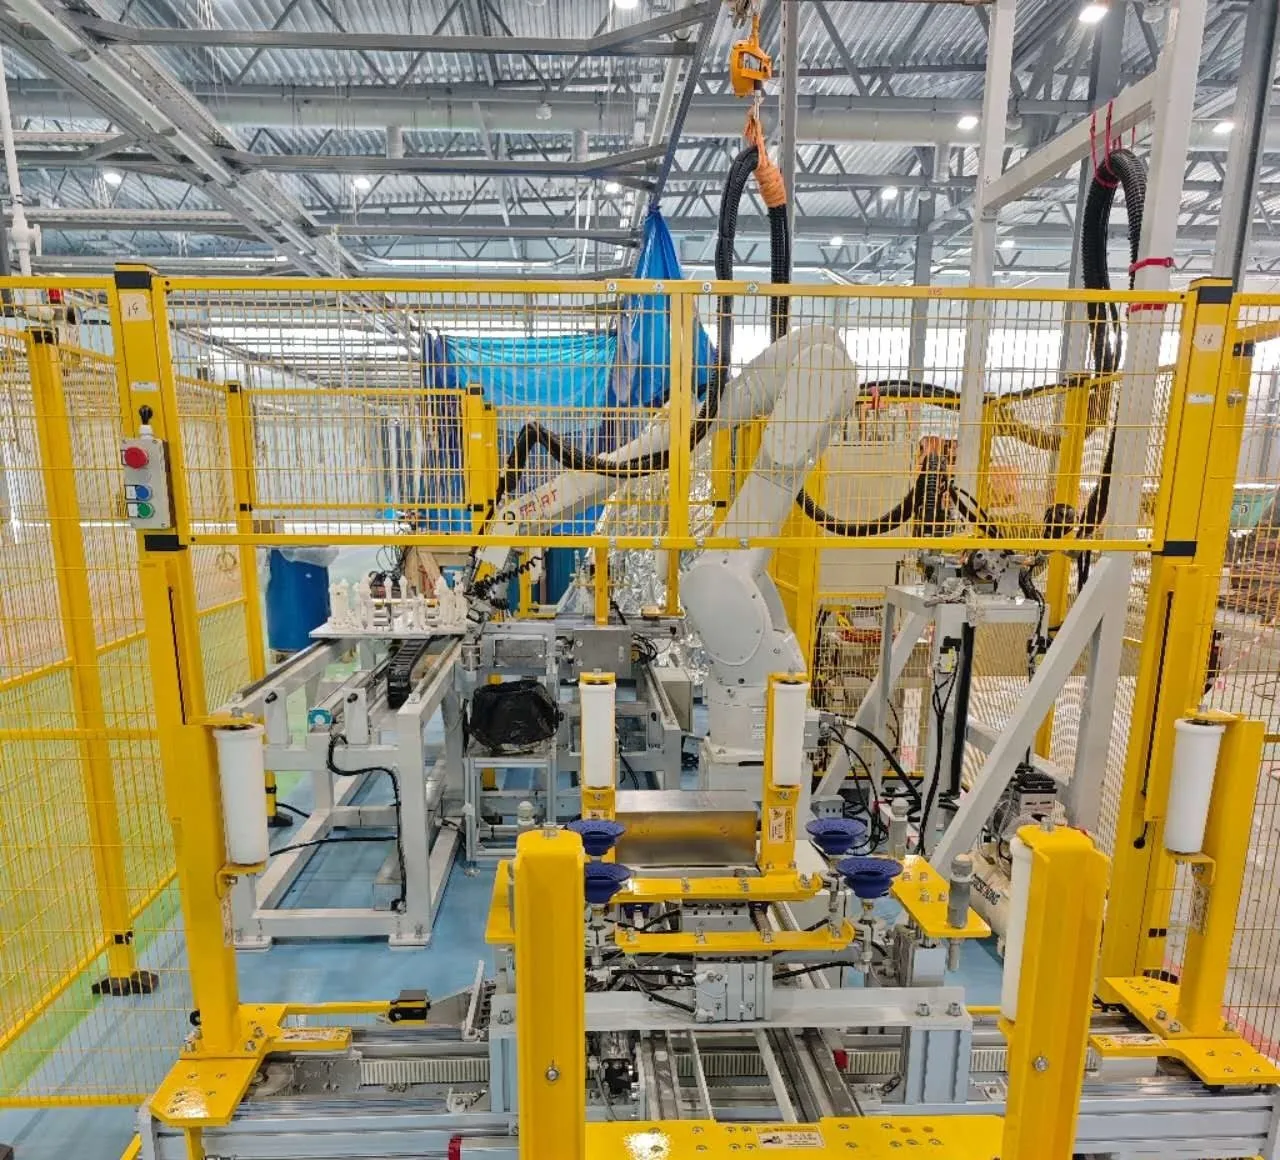
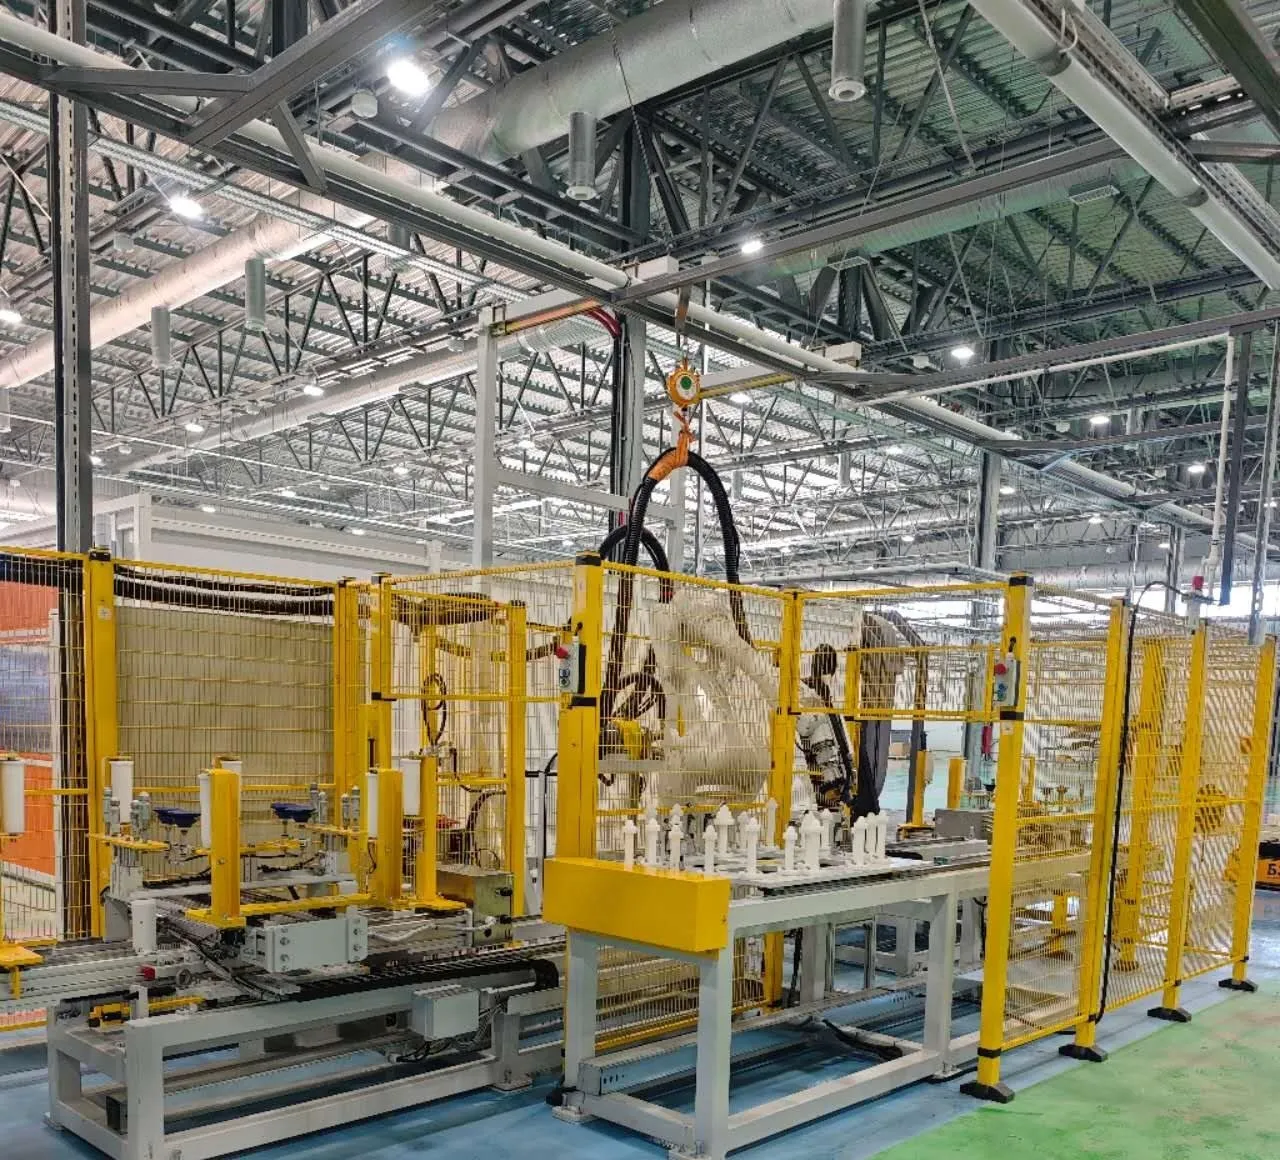
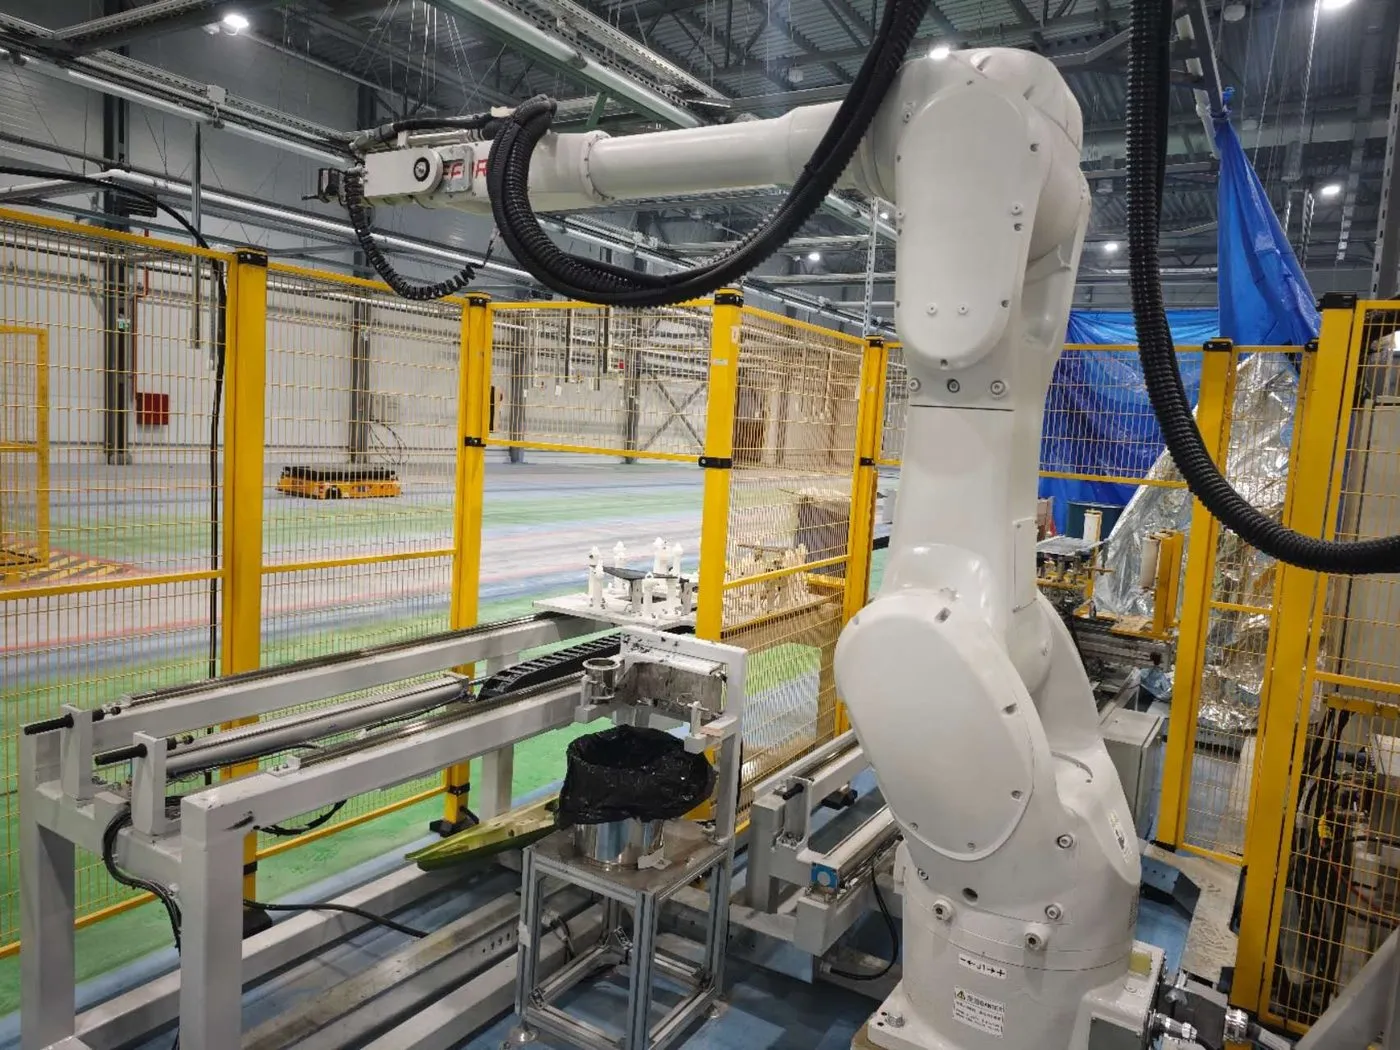
Un robot EFORT ER25-2300 applique un polyuréthane chauffé sur neuf types de vitrage pour trois modèles de véhicule, alimenté par trois tables de centrage à mesure laser Keyence à ±0,2 mm. Le client exigeait 7,5 caisses par heure ; la cadence mesurée en production d’essai a été de 14, 16,7 et 17,9 caisses/h sur les trois modèles. Livré CIF et réceptionné.
Le problème apporté par le client
Pas assez d’opérateurs qualifiés, un procédé manuel difficile à maîtriser et une qualité de finition difficile à contrôler.
Pièce
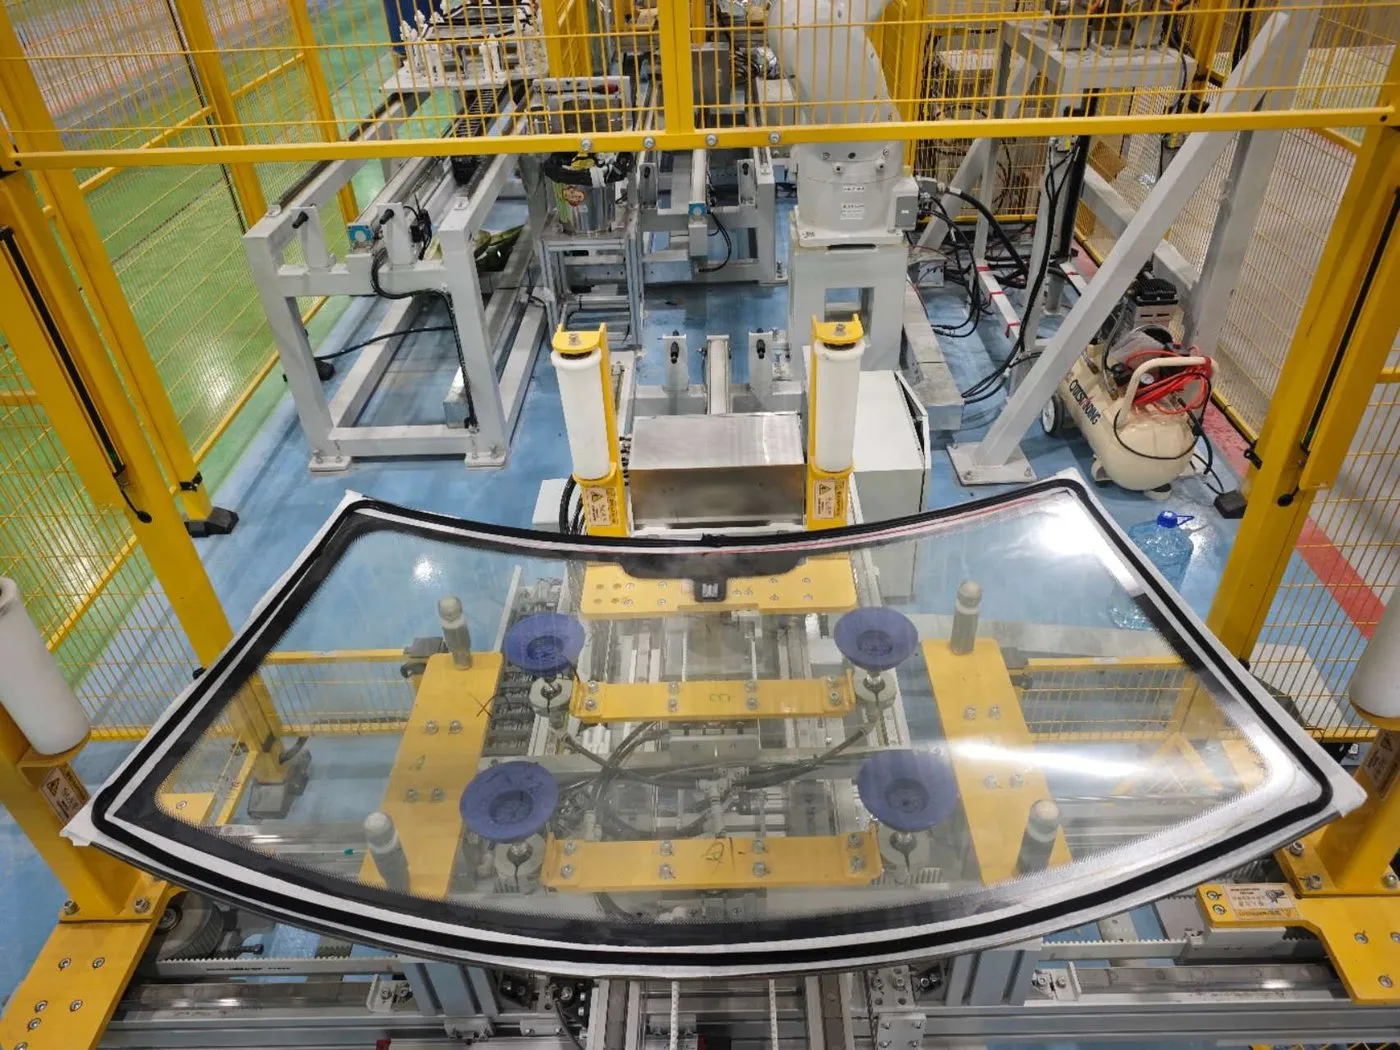
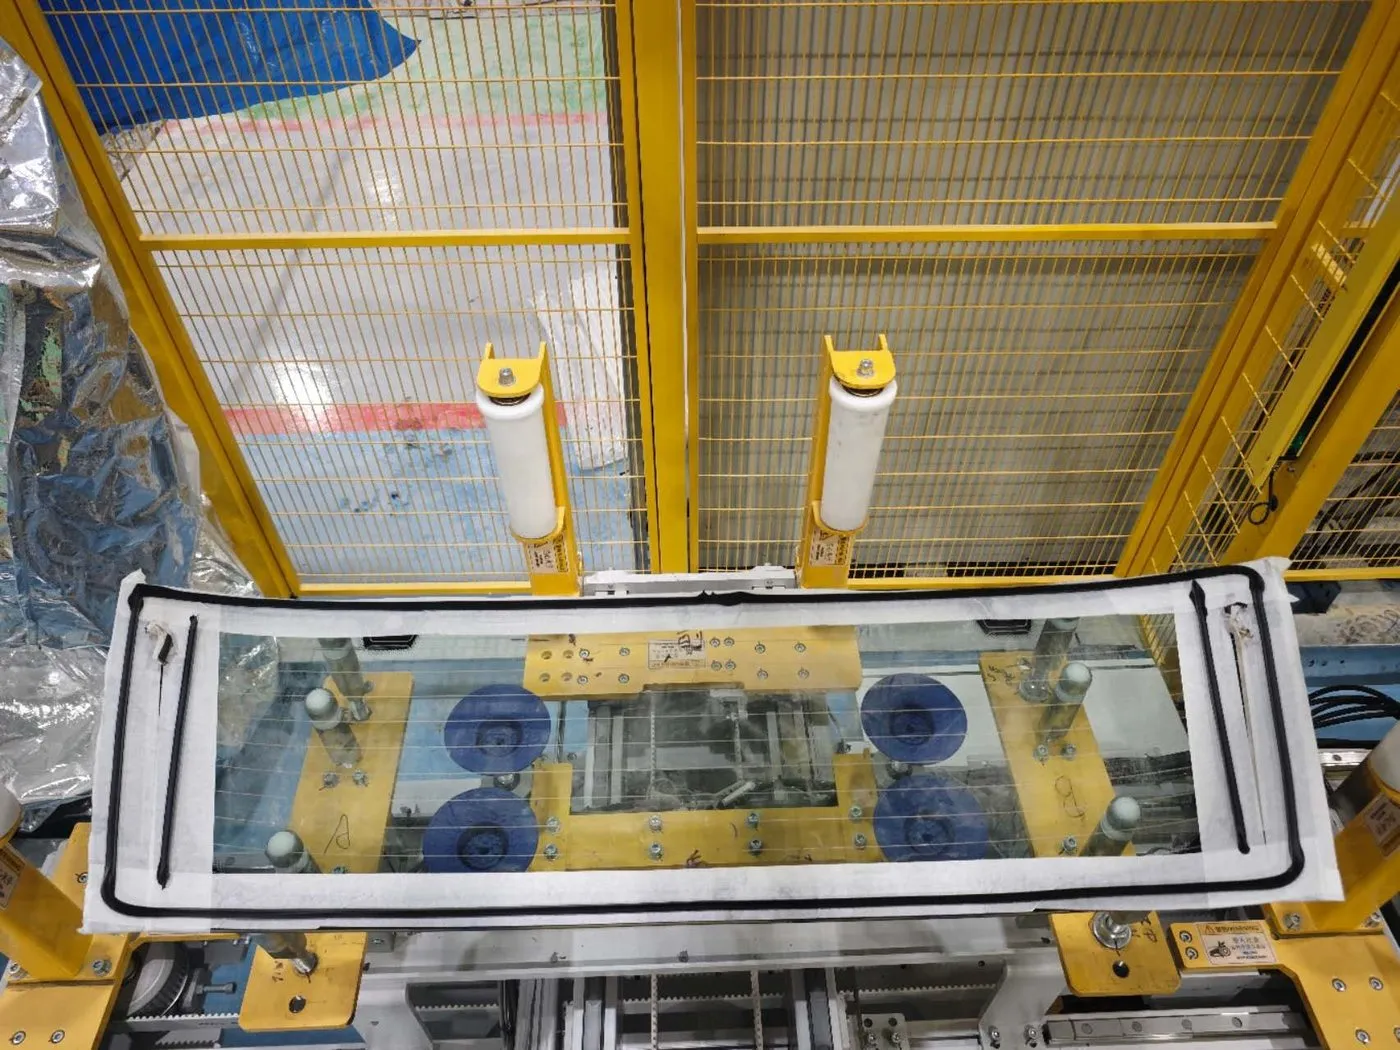
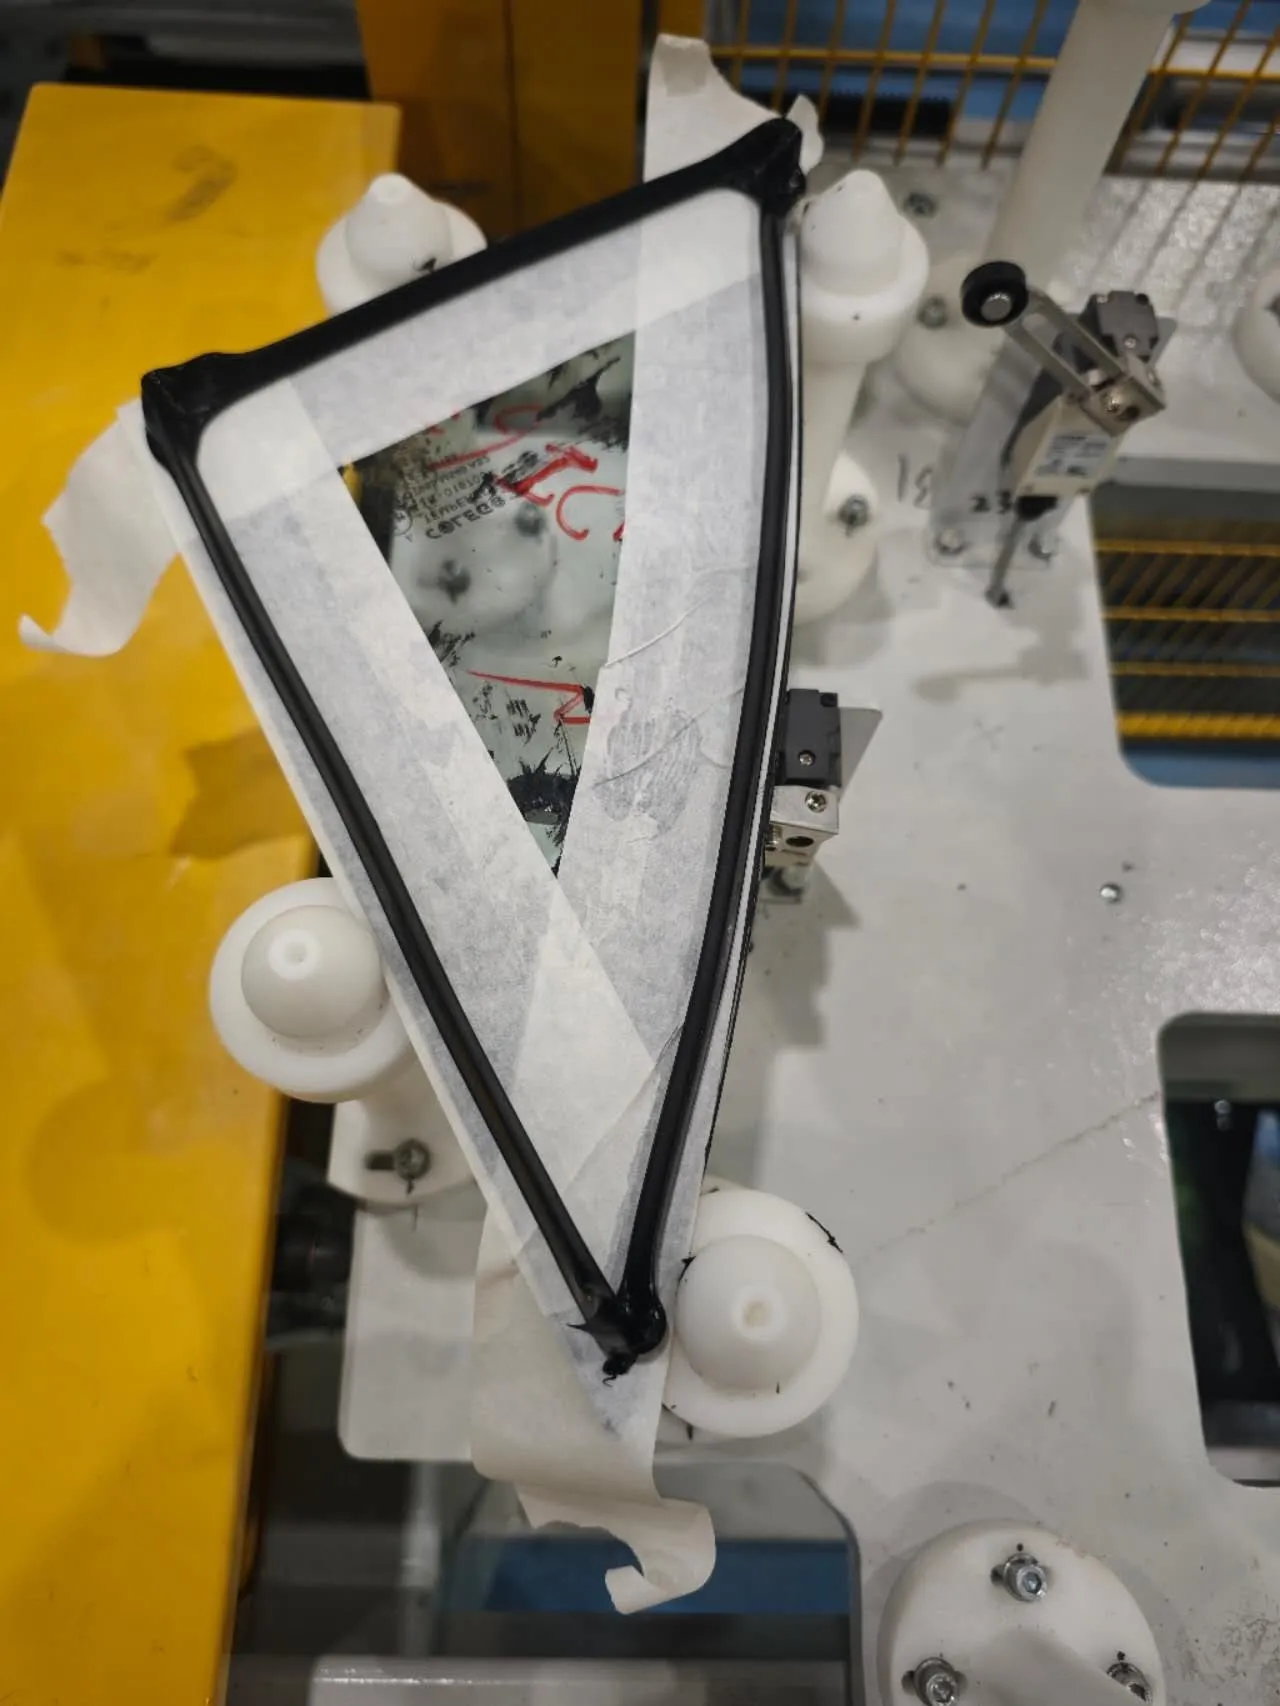
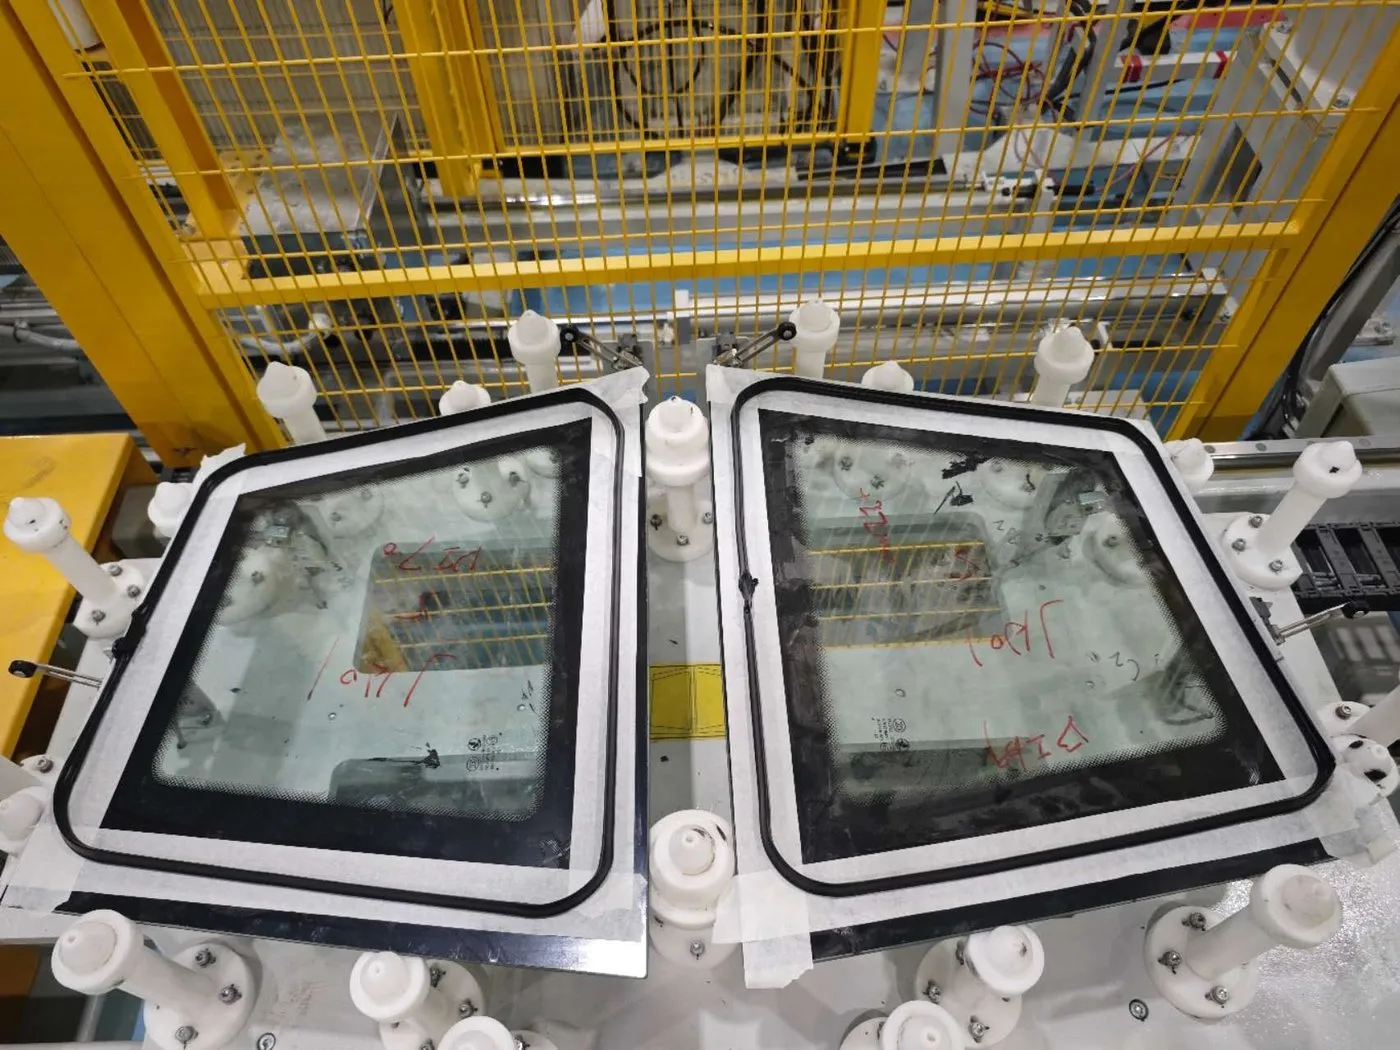
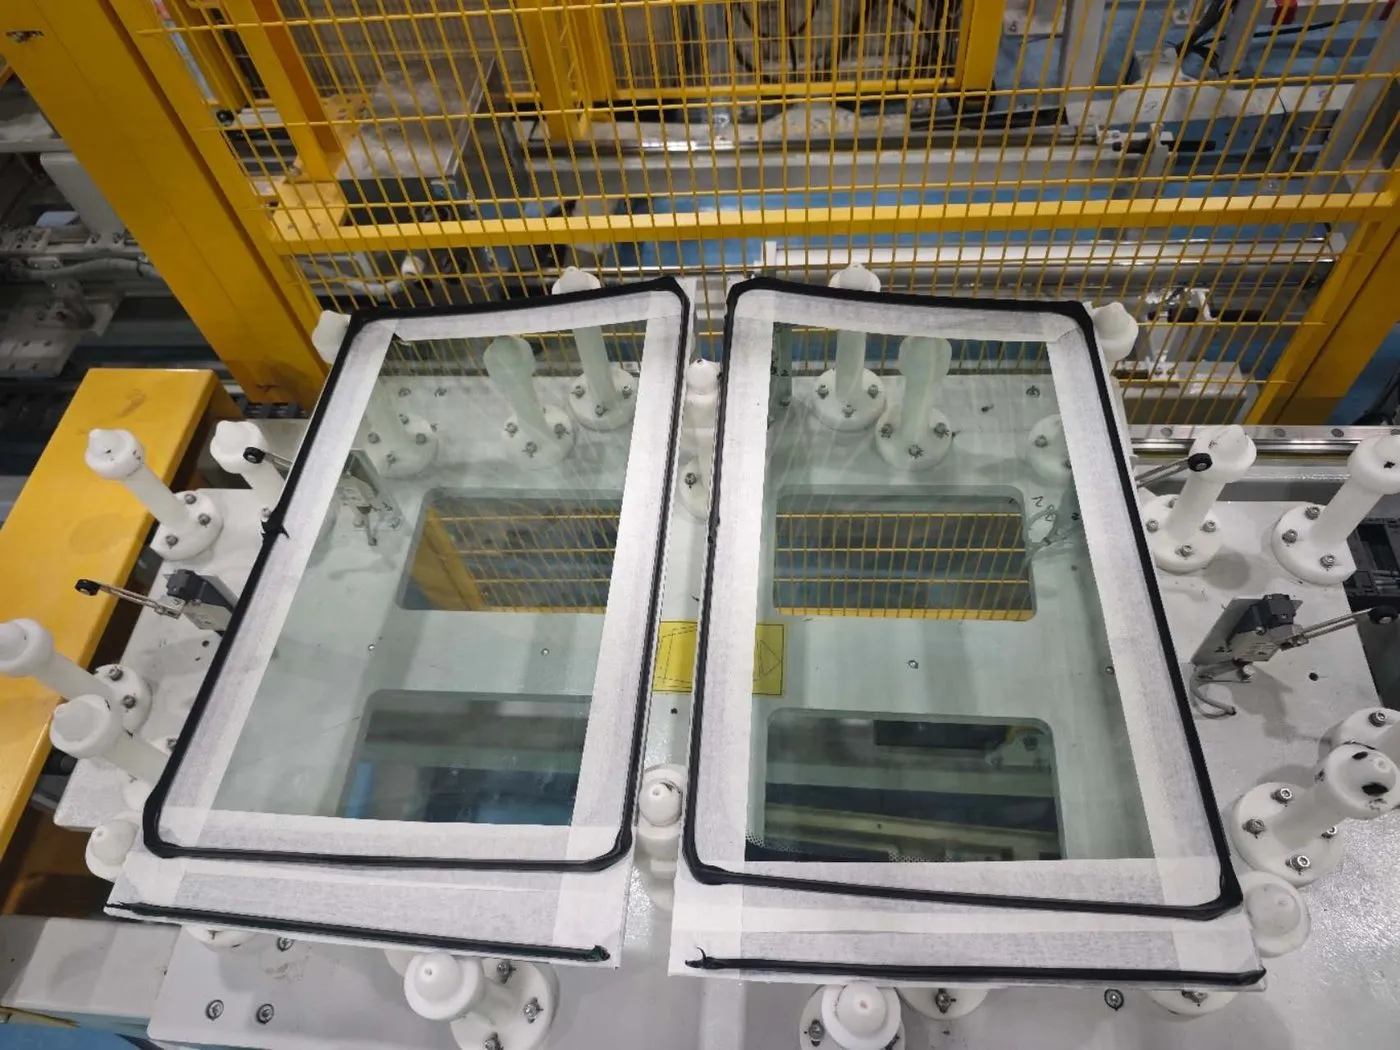
Neuf types de vitrage pour trois modèles de véhicule — pare-brise, lunette arrière et custode ; dimensions typiques 1 215 × 920 × 100, 1 080 × 355 × 95 et 645 × 375 × 30 mm. Exigence client 7,5 caisses/h.
Robots
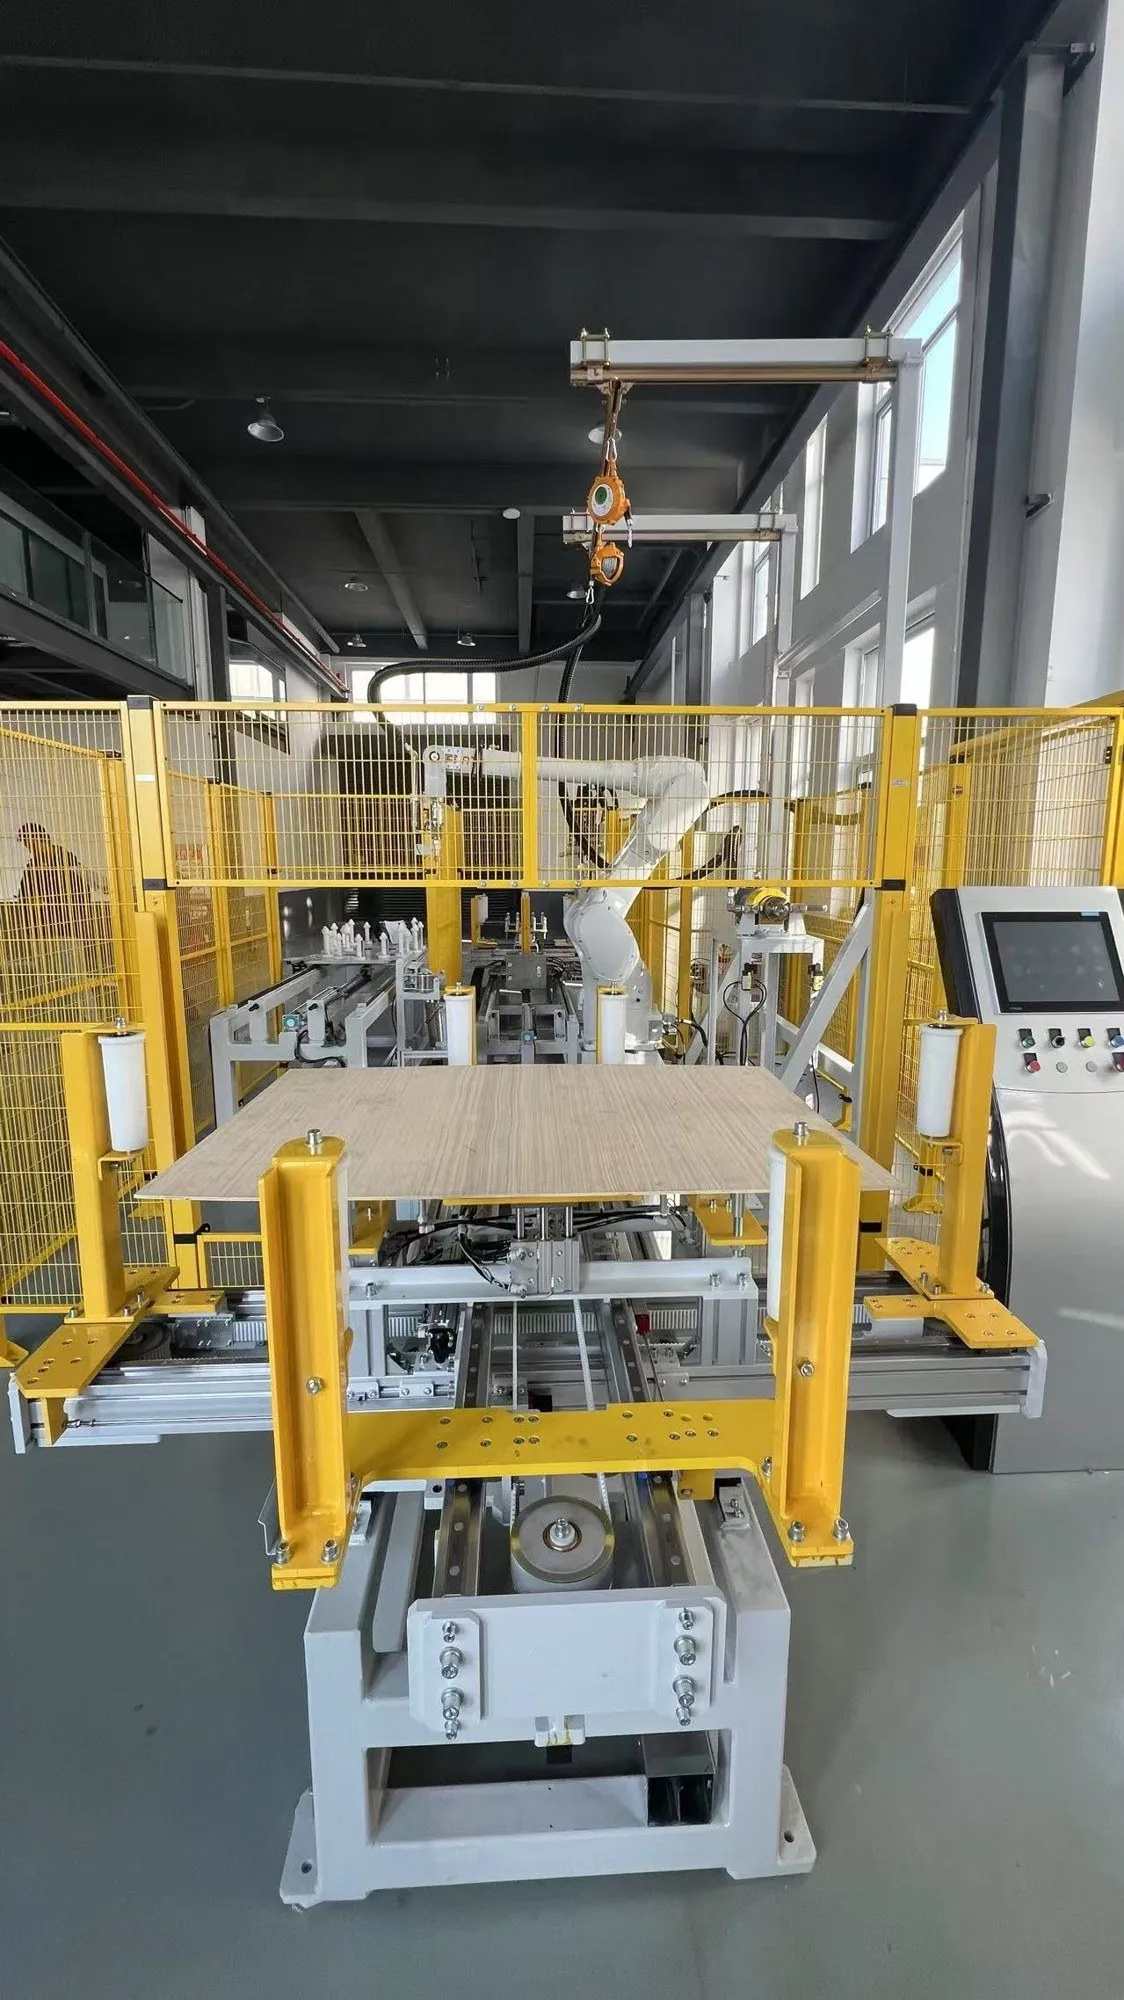
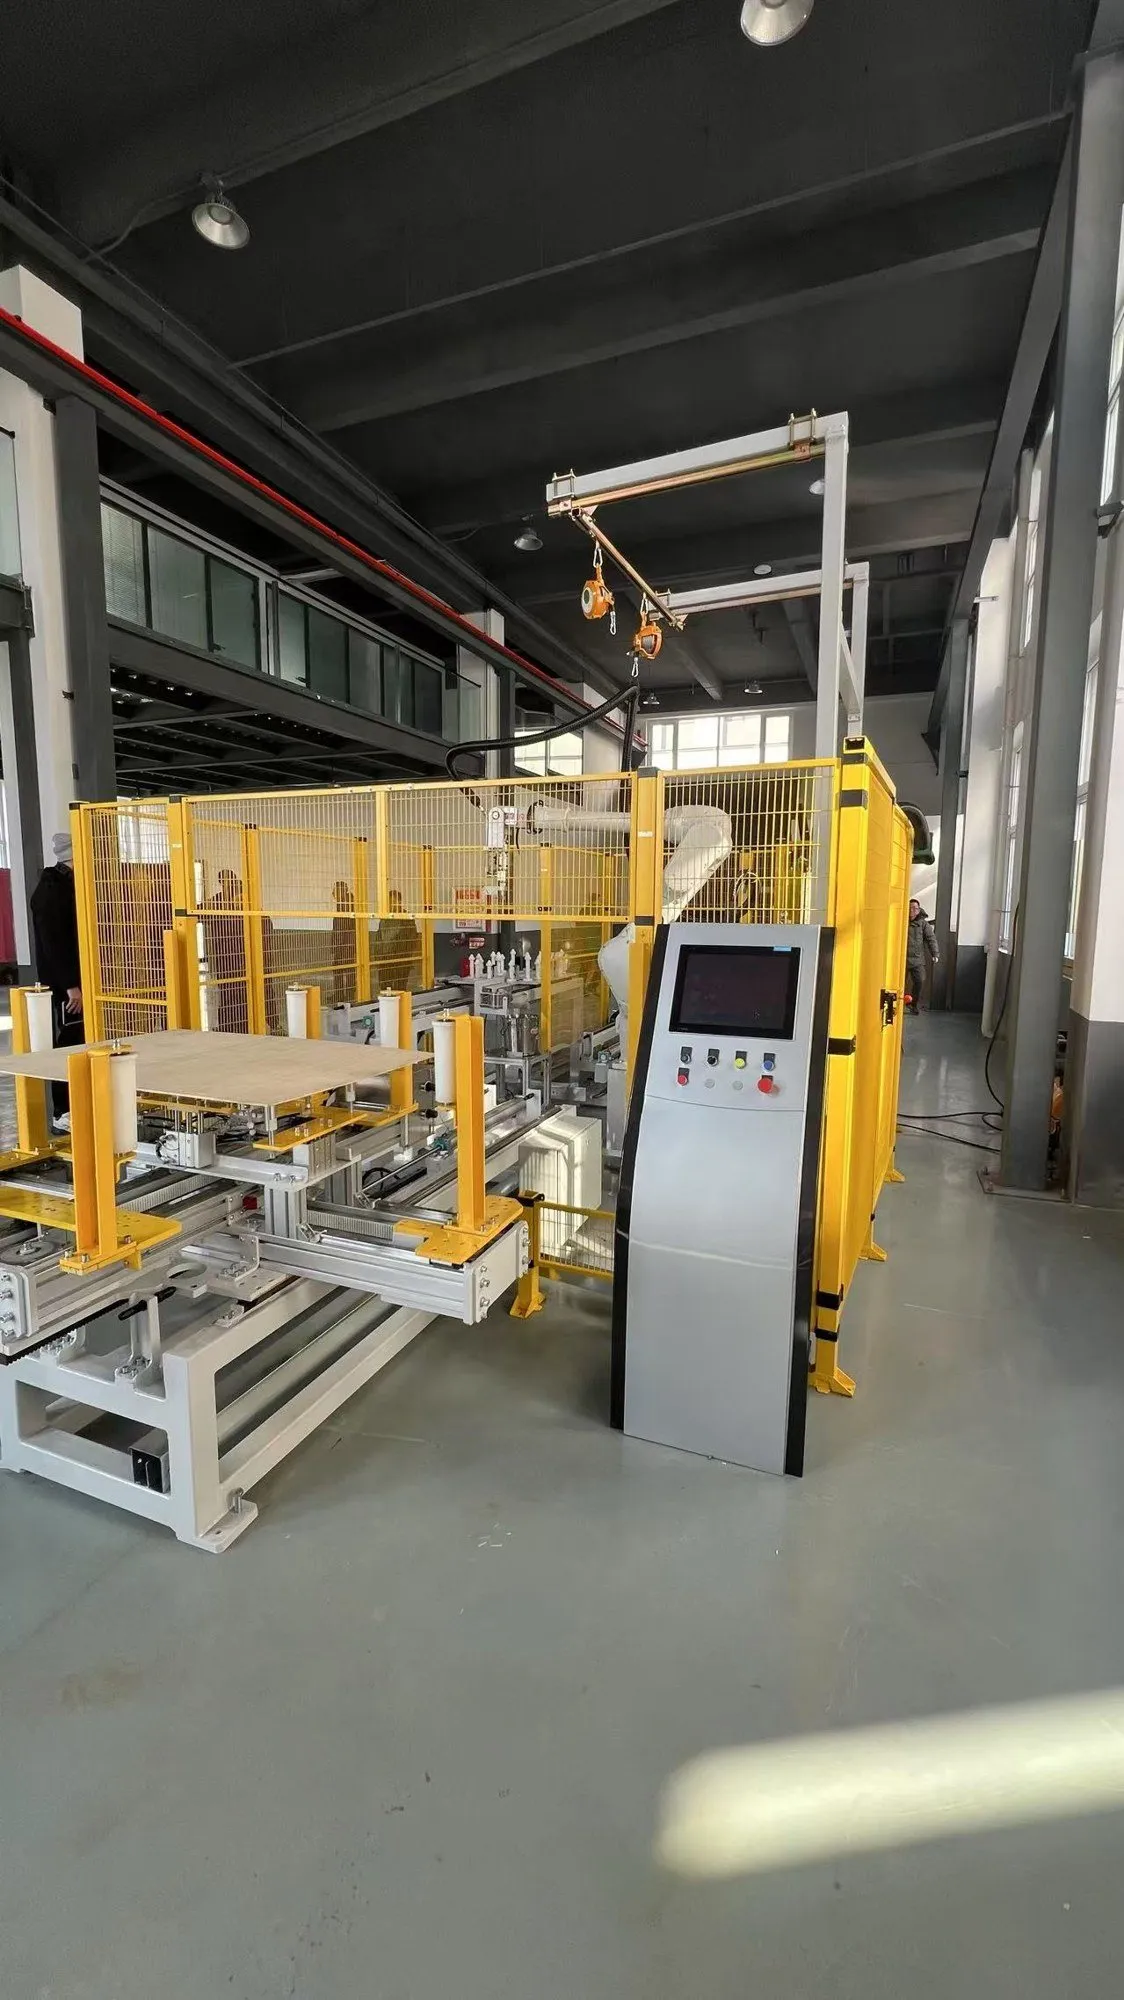
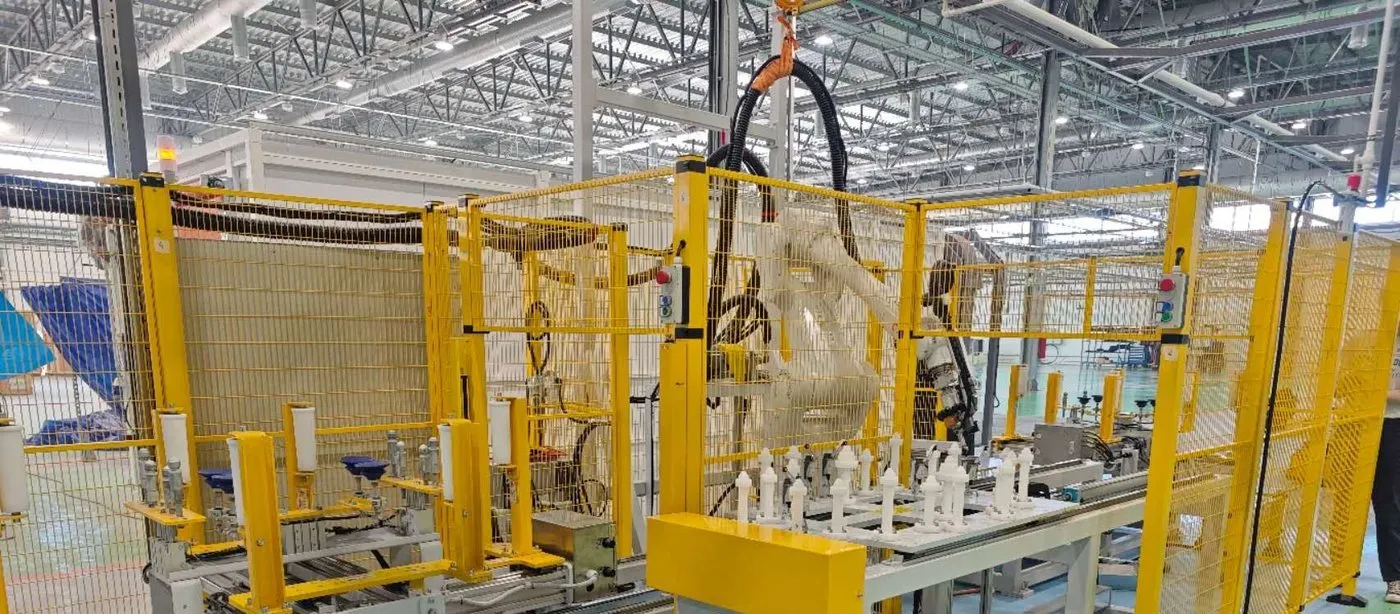
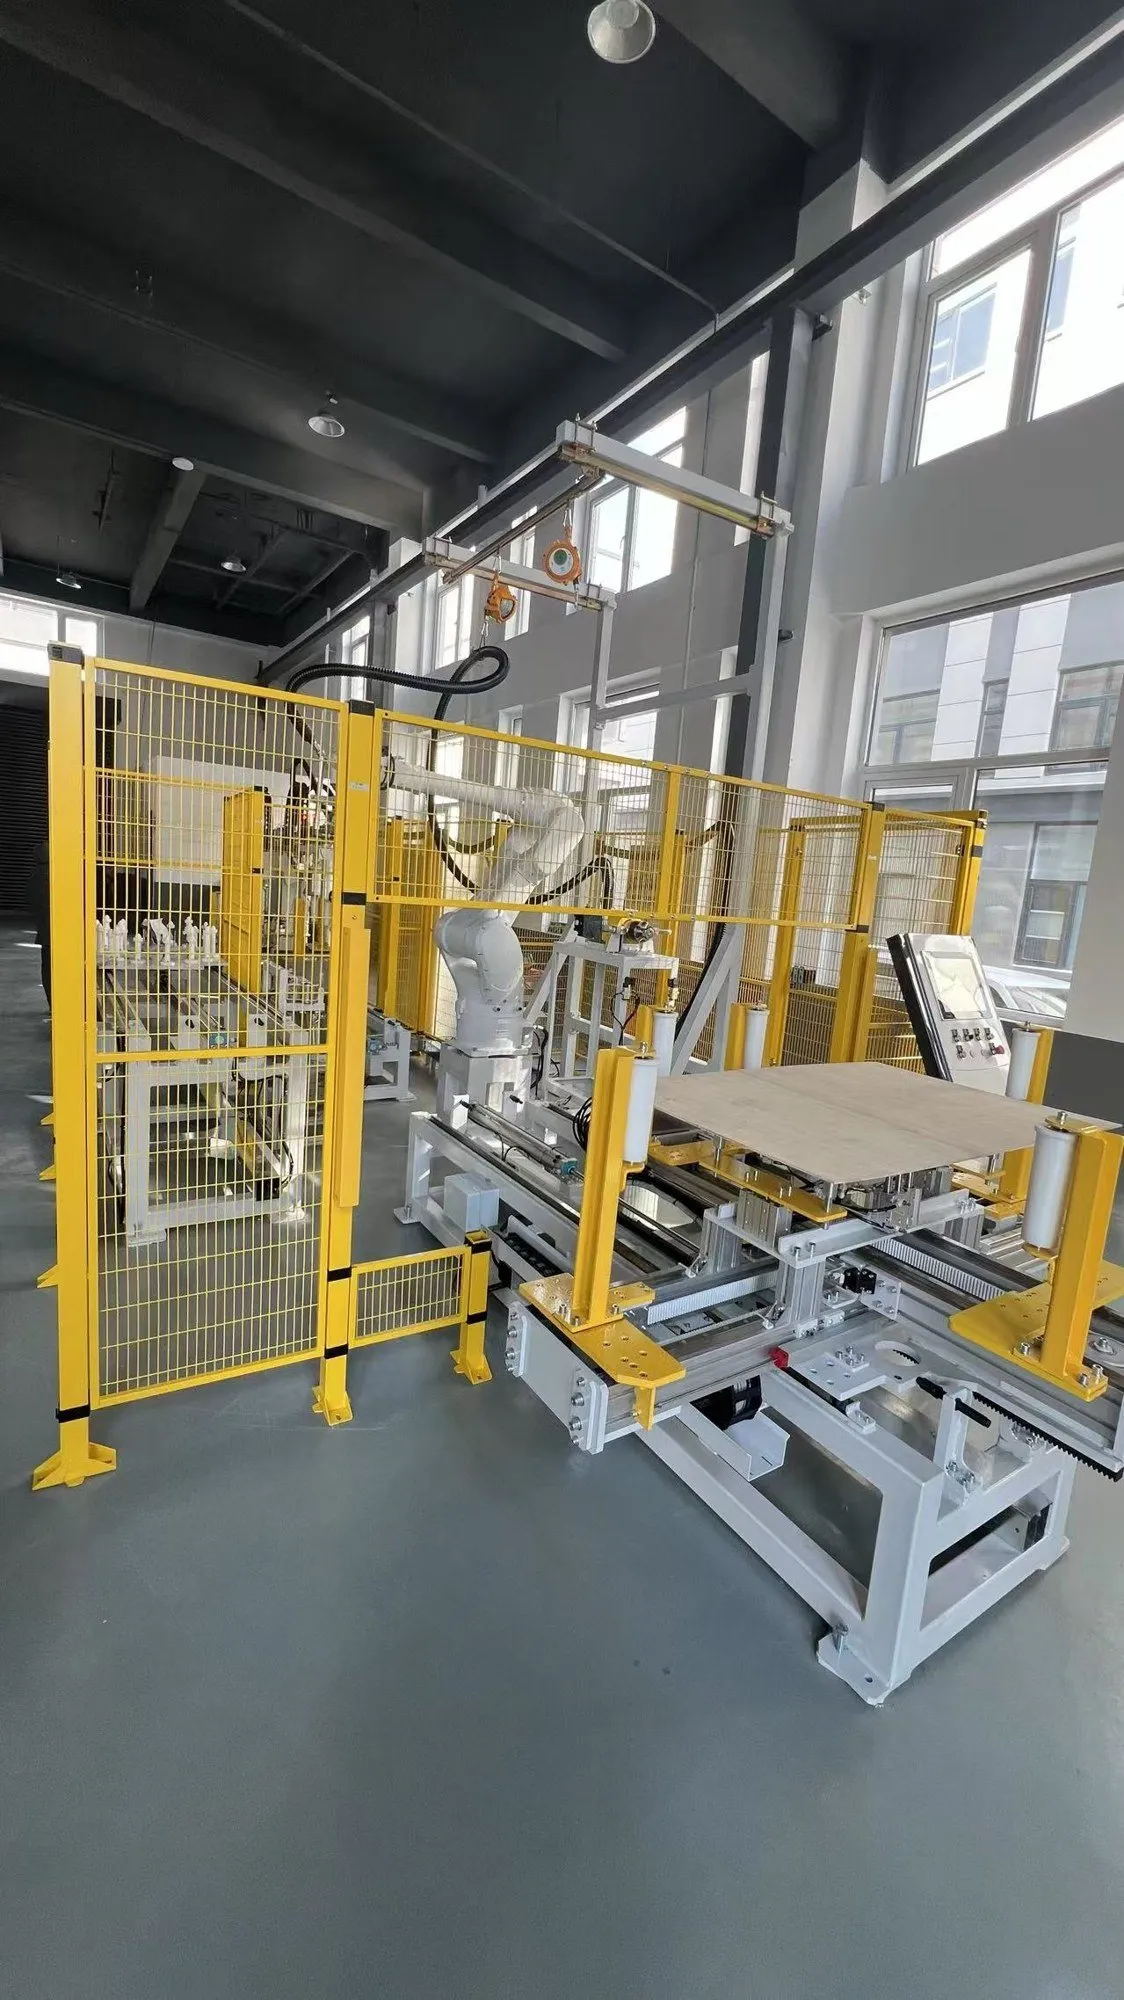
1 × EFORT ER25-2300 avec embase et faisceau de bras ; trois tables de centrage coulissantes (deux pour les vitrages avant et arrière, une pour les custodes) ; capteurs de déplacement laser Keyence pour le contrôle de courbure et l’identification du type ; répétabilité de centrage ≤ ±0,2 mm.
Procédé et équipements
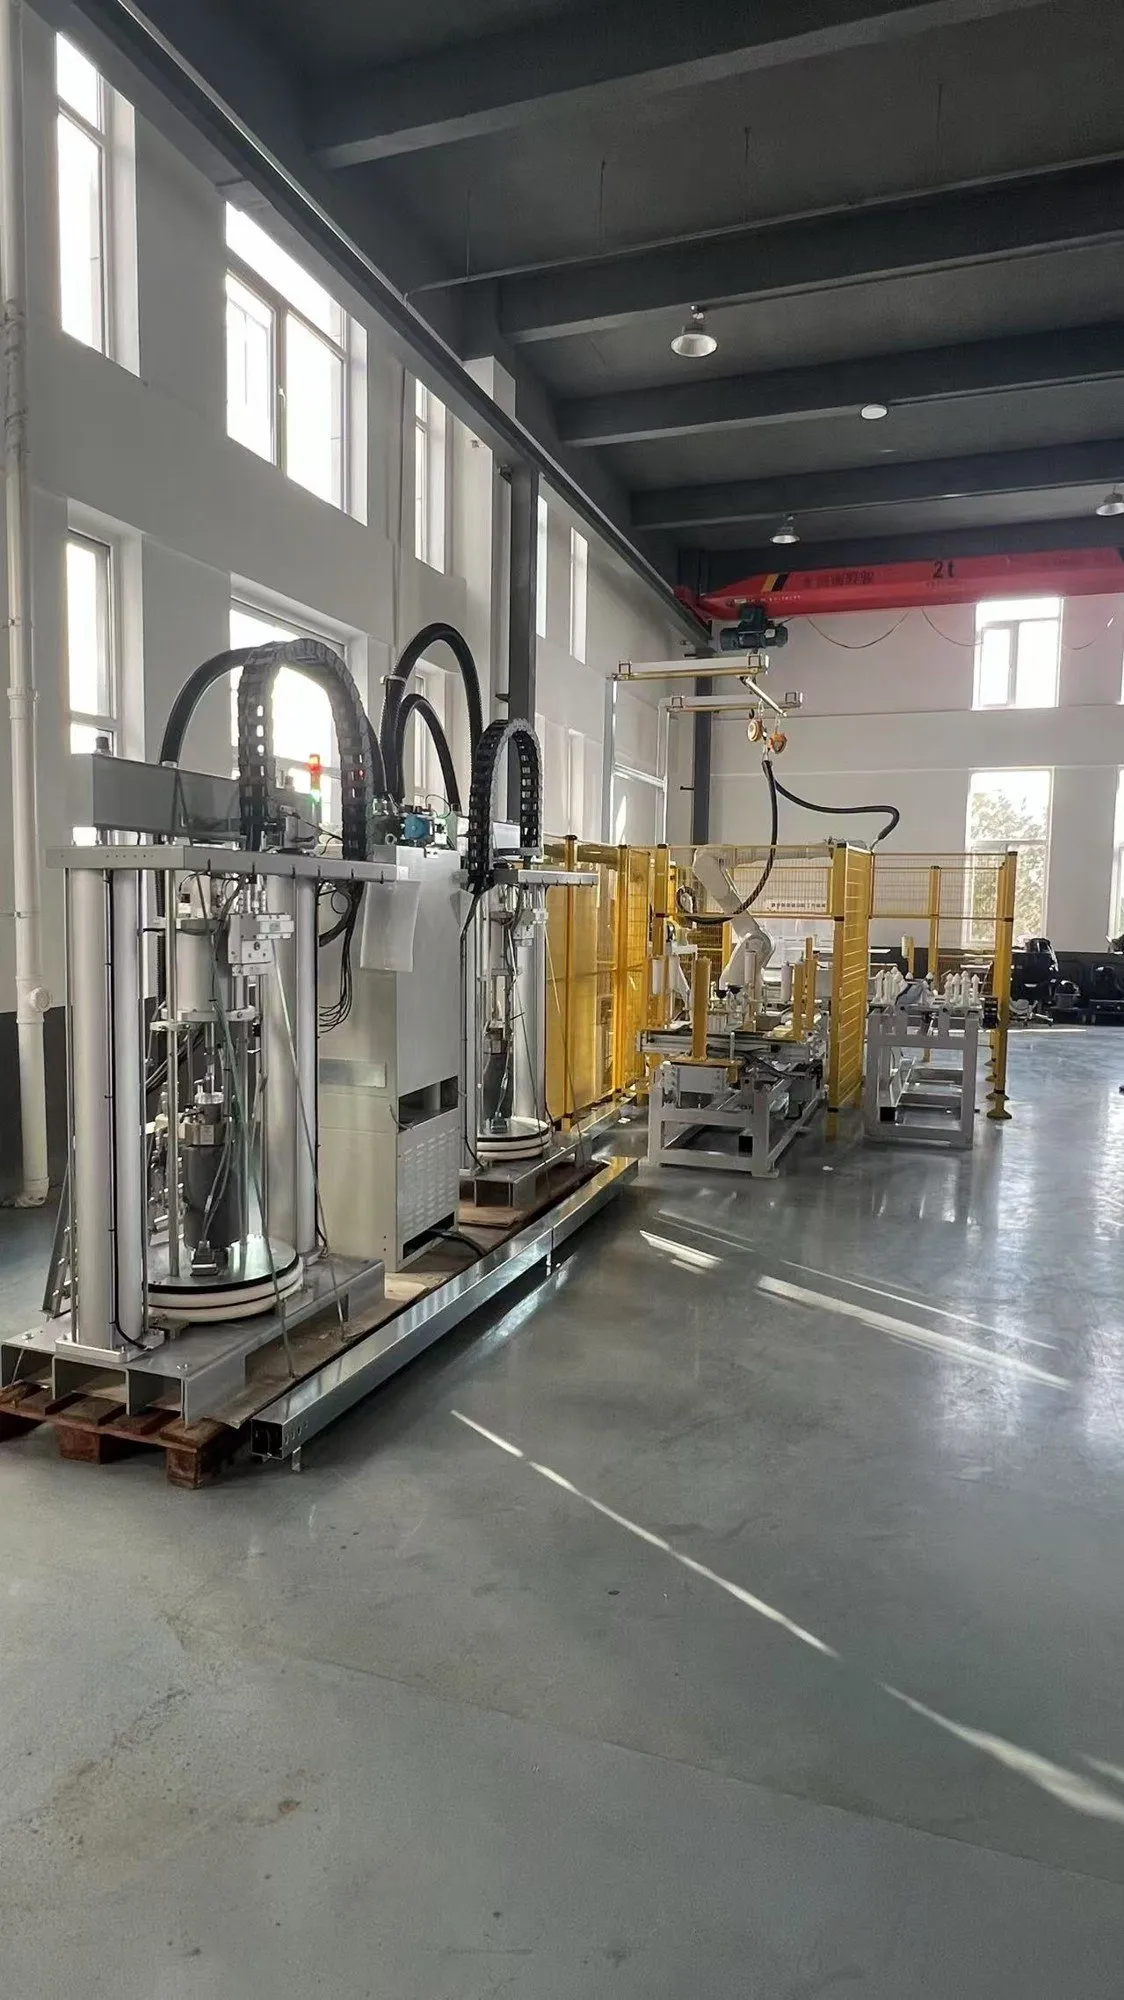
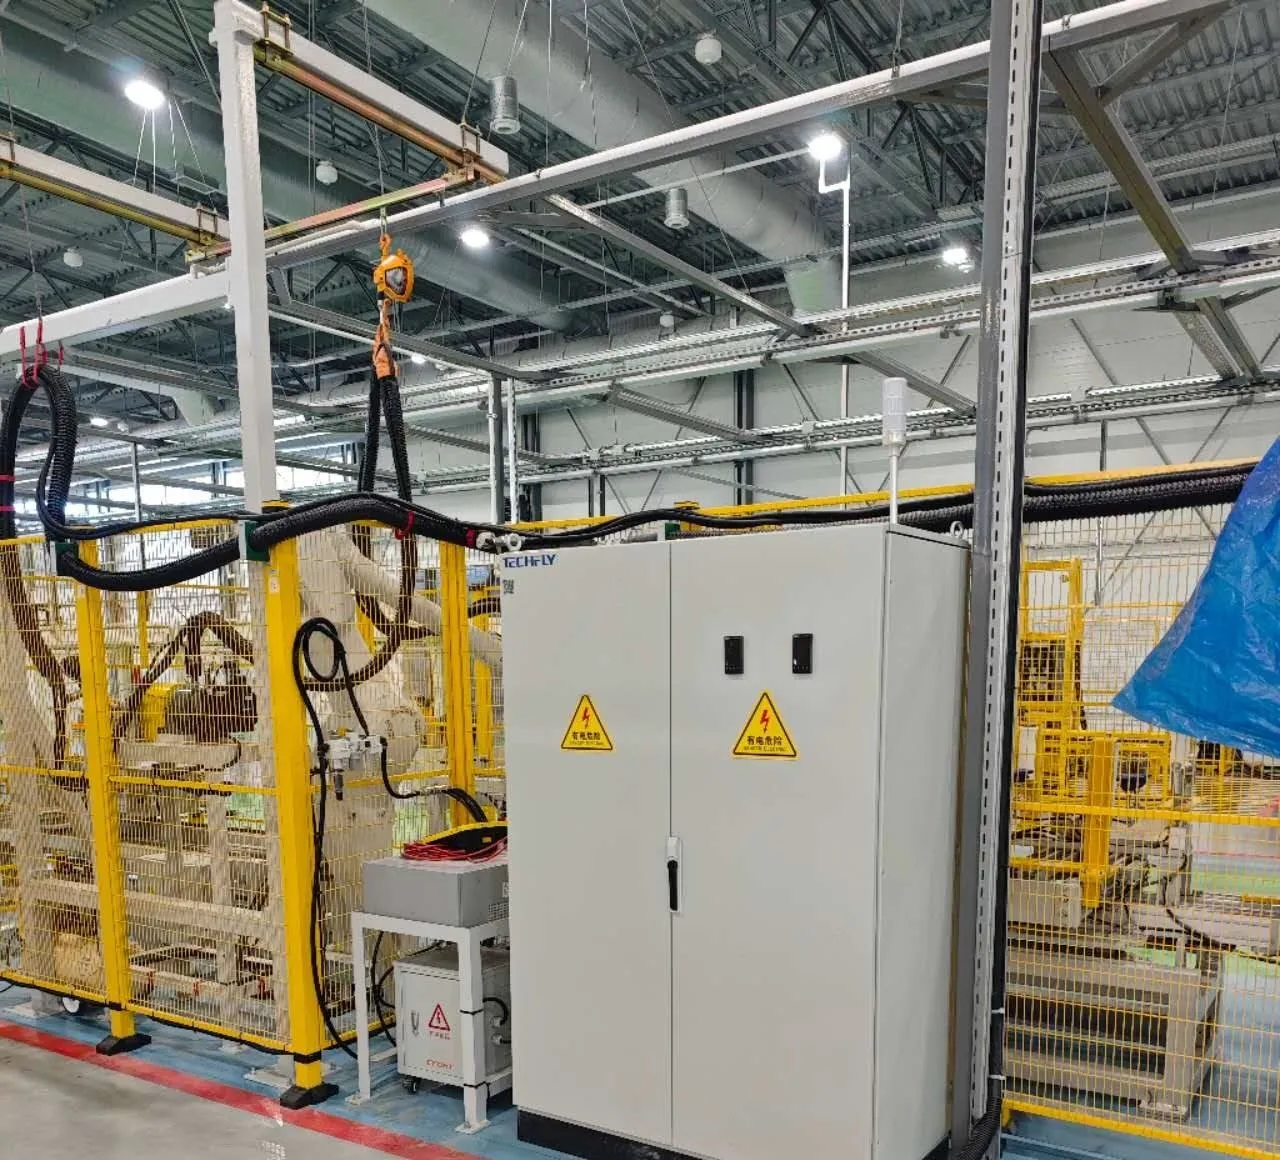
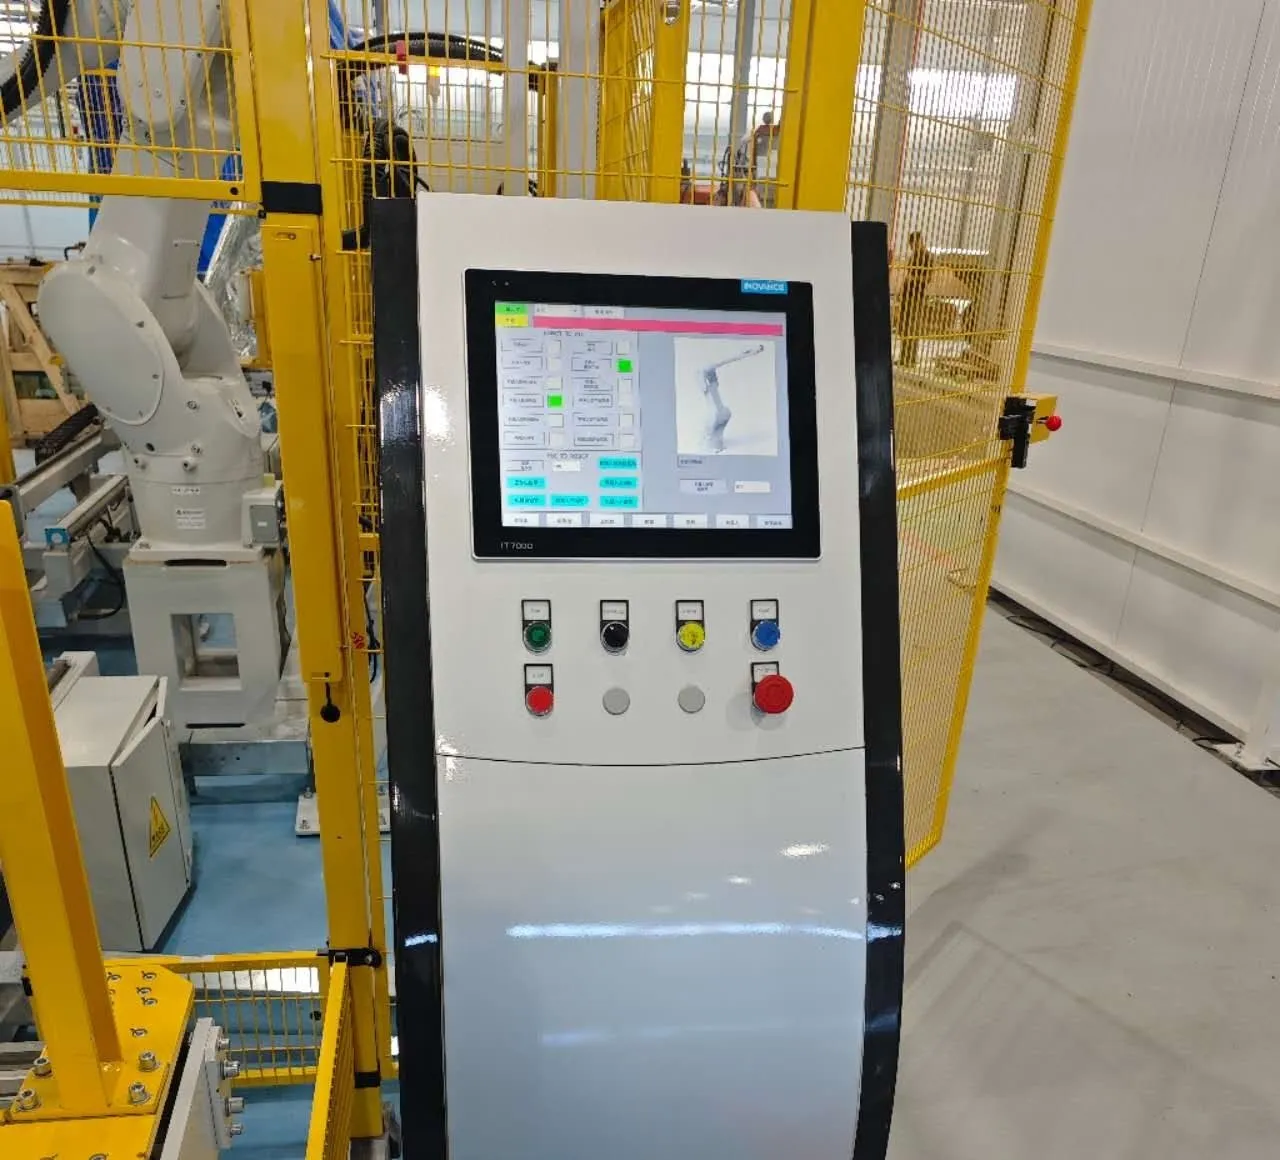
L’opérateur charge le vitrage sur la table de centrage, le nettoie et applique le primaire ; le mécanisme de centrage le mesure et transmet le type à l’automate, qui appelle la trajectoire robot correspondante. Les trois postes sont desservis par priorité d’appel. L’alimentation en colle est chauffée de bout en bout : un système bi-pompe Trinnova de 55 gallons (200 L) (60:1, 360 bar, 168 cm³ par course), une pompe doseuse à engrenages à servomoteur à courant alternatif JH (0–2 500 cm³/min, 50 cm³/tour, ±0,3 %, nominal 120 °C / 30 MPa), une vanne de coupure rapide en sortie, une buse d’encollage chauffée rotative à 360° SHINHANG et un flexible haute pression chauffé DN16 × 15 m. Dix zones de température Omron indépendantes : flexible et pompe réglables de 15 à 80 °C, température de procédé 30–40 °C, limite 60 °C, démarrage à froid jusqu’à −15 °C. Pilotage de la cellule sur automate Siemens avec protections périmétriques, verrouillages de porte et barrières immatérielles ; consommation d’air 3 860 Nl/min à 5–7 bar ; le transformateur de 400 kVA relevait du périmètre du client.
Pré-intégration et essai de réception en usine
Matériel compté par rapport à la liste de colisage ; logique de sécurité validée, trajectoires du robot exécutées, circuits électriques et raccordements vérifiés, inspection point par point avant caissage.
Expédition et travaux sur site
EXW Wuhu ; fret maritime. Travaux sur site par l’équipe du client : 30 jours.
Conditions commerciales
CIF port, 6 caisses dans un 40GP, environ 4,5 t. Calendrier contractuel de 39 semaines — 120 jours calendaires de production, pré-réception en Chine, 10 jours ouvrés d’emballage, 2 mois de fret maritime, 45 jours calendaires de montage et de mise en service, 5 jours ouvrés de réception. Paiement 40/30/10/10/5.
Conditions de livraison sur les projets en cours : EXW, FOB, CIF ou DAP. Les noms des clients, les sites des usines et les prix ne sont pas publiés.
Résultat
Livré et réceptionné définitivement. La remise comprenait la liste de contrôle de réception, les vidéos de site, les programmes de trajectoire robot et la sauvegarde système, les programmes automate et IHM, les schémas électriques et les feuilles de présence de formation. Le cycle mesuré en production d’essai a été de 14 / 16,7 / 17,9 caisses/h sur les trois modèles, contre 7,5 exigées. Neuf mois après la réception, un ingénieur est retourné sur site pendant sept jours facturés pour affiner chaque trajectoire de vitrage, résoudre un circuit de sécurité qui empêchait le mode automatique, améliorer la fixation des capteurs de fin de course, et rédiger les fiches de procédé et le manuel de maintenance.
Ce que ce projet a changé dans notre façon de travailler
Le devis du sous-traitant portait la mention « mise au point des trajectoires pour neuf types de vitrage à l’étranger » comme non incluse, afin de faire baisser le total ; un an plus tard, nous avons payé pour y retourner et le faire. Sur une cellule d’encollage, le travail de trajectoires sur site est certain, et il est chiffré dès le départ plutôt que retiré pour embellir le chiffre.
Photographies de ce projet
Les noms des clients, l’identification de l’usine et les filigranes de localisation sont retirés. La légende précise lorsqu’une image est une illustration générale et non l’usine de ce client.